


机械臂长度可选158mm、198mm
RS232C以及I/O连接
升降行程300mm、400mm、500mm可选
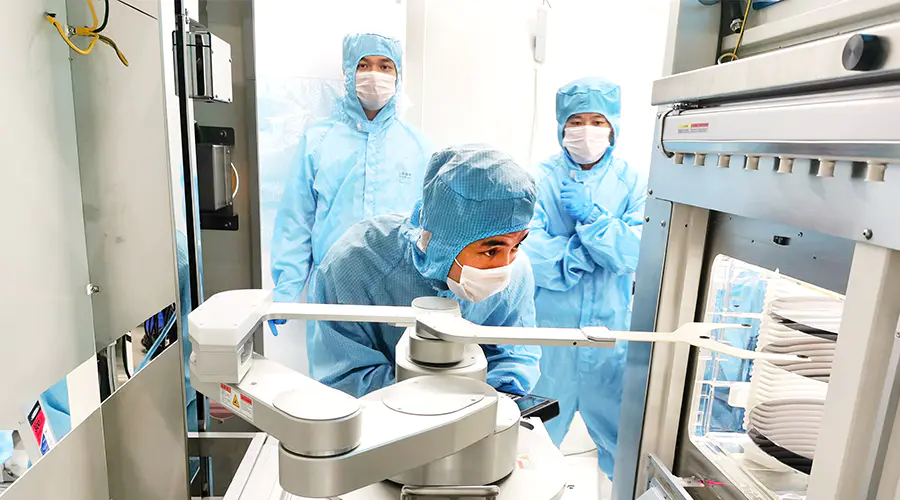
采用交流伺服电机规格设计及运动轨迹的优化调整实现高速高精度搬运
手臂可选支持晶圆翻转功能
根据装置的布局可选用底座固定和颈部固定方式
晶圆保持方式:真空吸附式、边缘夹持式
全部驱动轴采用交流伺服马达
Chuck的材质可选铝合金、陶瓷等各种材质
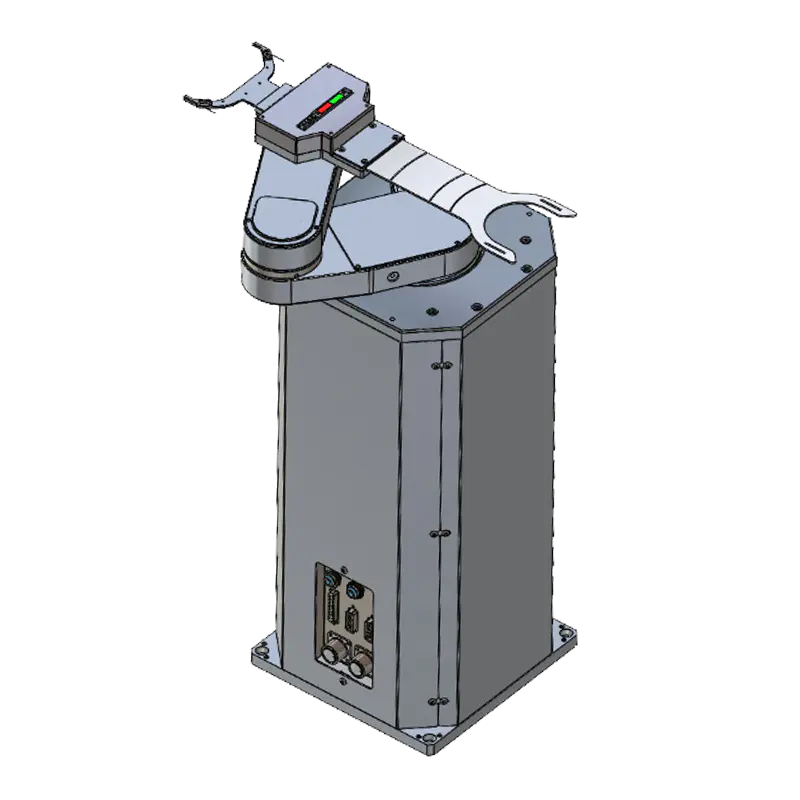
超洁净无尘室用多轴型设计,3轴水平多关节无尘ROBOT SR3300系列,适用于100~300mm晶圆的半导体制造装置,检查装置等的晶圆搬送。
| Item 条款 | Specification 规格 | ||
| 被搬送物 Carrying object | ~300mm 晶圆 Wafer up to 300mm | ||
| 机械臂 Arm | 旋转 Rotation angle | 升降 Vertical stroke | |
| 动作范围 ( 机械臂第 3 关节中心 ) Operation range (3rd joint center) | 307mm | 340° | 300mm |
| 搬运速度 Speed | 500mm/秒 sec | 250°/秒 sec | 250mm/秒 sec |
| 最低搬运位置 Handing level | 630mm(底座固定位置到 chuck 的最低搬送位置) (base mounting level to end-effector level) | ||
| 重复精度 Repeat accuracy | ±0.1mm | ||
| 动力源 Power | AC220V±10%,1phase,5A VAC:-65±10kPa | ||