


机械臂长度可选195mm
制方式:RS232C以及I/O连接
降行程400mm、500mm可选
据装置的布局可选用底座固定和颈部固定方式
臂可选支持晶圆翻转功能
圆保持方式:真空吸附式、边缘夹持式
采用交流伺服电机规格设计及运动轨迹的优化调整、实现高速高精度搬运
Chuck的材质可选铝合金、陶瓷等各种材质
机械臂各轴可独立控制
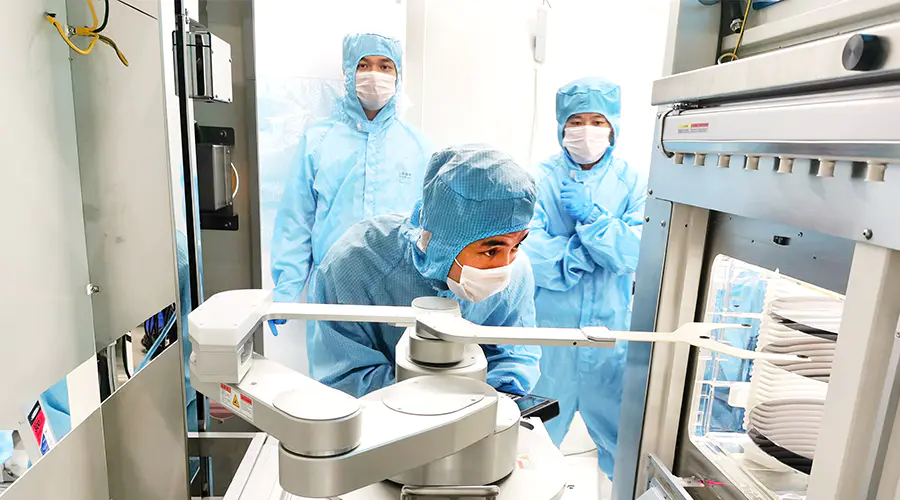
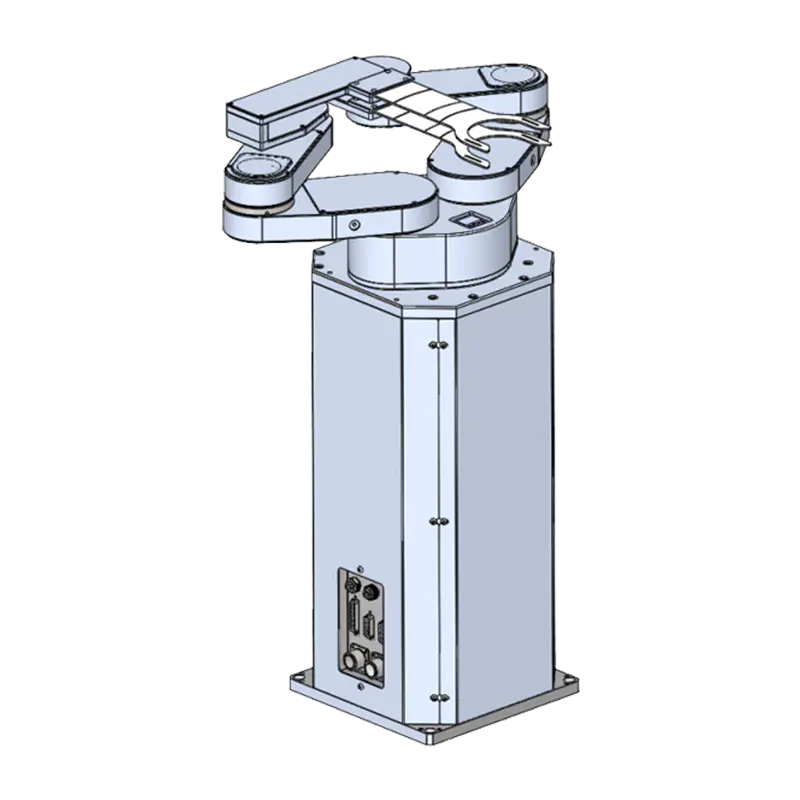
超洁净无尘室用多轴型设计,4轴水平多关节无尘ROBOT SR3400系列,适用于300mm晶圆的半导体制造装置,检查装置等的晶圆搬送。
| Item 条款 | Specification 规格 | ||
| 被搬送物 Carrying object | ~300mm 晶圆 Wafer up to 300mm | ||
| 机械臂 Arm | 旋转 Rotation angle | 升降 Vertical stroke | |
| 动作范围 ( 机械臂第 3 关节中心 ) Operation range (3rd joint center) | 307mm | 340° | 300mm |
| 搬运速度 Speed | 550mm/秒 sec | 250°/秒 sec | 250mm/秒 sec |
| 最低搬运位置 Handing level | 730mm(底座固定位置到 chuck 的最低搬送位置) (base mounting level to end-effector level) | ||
| 重复精度 Repeat accuracy | ±0.1mm | ||
| 动力源 Power | AC220V±10%,1phase,5A VAC:-65±10kPa | ||